ENAI601 Numerical Methods for Engineering AI는 최적화를 공부하기 전에 선형대수를 복습한다. 내적, 노름, 기저, 정사영을 따로 외우면 공식이 많아 보이지만, 모두 같은 질문으로 이어진다. 주어진 벡터를 어떤 방향으로 표현하고, 그 표현의 오차를 어떻게 잴까?
이 글은 2026년 9월 2일 수업, 9월 9일 도입부의 복습, Module 1 교안, 개인 벡터 필기를 대조해 정리했다. 예제와 성립 조건을 확인하고 설명을 보강했다. 실수 벡터와 표준 내적을 사용하며, Gram–Schmidt의 상세 계산과 최단거리 증명은 복습을 위한 보충 설명이다.
| 흐름 | 붙잡을 질문 |
|---|---|
| 벡터 → 내적·노름 | 이동의 방향과 크기는 어떻게 재는가? |
| span → 부분공간·기저 | 어떤 벡터를 표현할 수 있는가? |
| 직교 → 정사영 | 원하는 공간에 가장 가까운 표현은 무엇인가? |
| Gram–Schmidt → 잔차 | 계산하기 쉬운 기저와 최소 오차는 어떻게 연결되는가? |
1. 벡터는 숫자 목록이면서 공간 속 이동이다
벡터(vector)는 여러 성분(component)을 순서대로 모아 놓은 대상이다. 예를 들어 2차원 벡터를 생각하자.
성분은 두 개이며, 기하학적으로는 원점에서 오른쪽으로 3, 위쪽으로 2만큼 향하는 화살표로 그릴 수 있다. 이런 관점에서 벡터에는 방향(direction)과 크기(magnitude)가 있다.
AI에서는 벡터를 하나의 데이터에 대한 feature vector로 생각할 수도 있다. 숫자 하나하나가 어떤 특징을 의미하는지에 따라 공간의 각 축이 정해진다. 그림의 좌표축이든 데이터의 특징축이든, 벡터 계산 자체는 같다.
덧셈: 이동을 이어 붙이기
먼저 만큼 움직이고, 그 끝점에서 만큼 더 움직인다. 원점에서 최종 도착점으로 향하는 하나의 화살표가 합벡터다. 이를 head-to-tail rule이라고 한다. 두 벡터를 원점에서 그렸을 때 평행사변형의 대각선이 합벡터가 되는 parallelogram rule도 같은 이야기다.
뺄셈: 한 위치에서 다른 위치까지의 이동
이 결과는 위치 에서 위치 로 향하는 displacement vector다. 화살표의 시작점은 , 끝점은 다. 역순으로 빼면 방향도 반대가 된다.
덧셈이 연속된 이동을 합치는 작업이라면, 뺄셈은 두 위치 사이의 이동을 찾아내는 작업이다.
스칼라배: 크기를 조절하거나 방향을 뒤집기
양수인 스칼라를 곱하면 같은 방향으로 길이가 늘거나 줄어든다. 음수를 곱하면 반대 방향으로 뒤집힌다. 특히 스칼라가 0이면 영벡터가 된다.
2. 내적은 두 방향의 관계를 숫자로 만든다
내적(inner product), 또는 점곱(dot product)은 두 벡터에서 하나의 스칼라를 만든다.
하지만 왜 하필 곱해서 더할까? 기하학적인 의미를 보면 이해가 쉬워진다.
여기서 각도는 두 벡터 사이의 각도다. 내적은 벡터의 길이뿐 아니라 얼마나 같은 방향을 향하는지도 반영한다.
- 예각이면 내적은 양수이고, 두 벡터의 길이를 고정했을 때 각도가 0도이면 최대가 된다.
- 서로 수직이면 내적이 0이다.
- 서로 반대쪽으로 기울어 있으면 내적은 음수가 되고, 각도가 180도일 때 가장 작은 값이 된다.
단, 길이가 0인 벡터의 방향이나 두 벡터 사이의 각도는 정의하지 않는다.
이 사실은 AI에서도 익숙하다. 텍스트나 이미지의 feature embedding을 비교할 때, 벡터의 방향 관계를 이용해 유사성을 해석할 수 있다. 다만 단순 dot product는 벡터 길이에도 영향을 받으므로, 방향만 비교하고 싶을 때는 정규화한 벡터를 사용한다.
3. 노름은 길이, 두 벡터의 차이는 거리다
벡터의 길이를 재는 함수가 norm이다. 여기서 주로 쓰는 것은 Euclidean norm 또는 L2 norm이다.
예를 들어 다음 벡터의 길이는 피타고라스 정리로 계산된다.
두 위치 사이의 distance는 먼저 두 벡터를 빼서 displacement를 만든 다음, 그 길이를 재는 것이다.
앞에서 사용한 위치 벡터라면 결과는 다음과 같다.
즉 subtraction은 이동 벡터를 만들고, norm은 그 이동의 길이를 계산한다.
제곱 노름과 자기 자신과의 내적
노름을 제곱하면 제곱근이 사라진다.
이것은 다음 장에서 계속 등장하는 quadratic form의 가장 기본적인 예다. 최적화에서는 제곱 노름을 목적함수로 사용하는 경우가 많다.
교수님 자료에서 강조한 노름의 성질
스칼라배에 대해서는 길이의 배율만큼 변한다.
영벡터만 길이가 0이다.
Cauchy–Schwarz inequality는 내적의 절댓값이 두 벡터 길이의 곱보다 클 수 없다고 말한다.
이것은 내적의 각도 공식에서 코사인의 절댓값이 1 이하라는 사실로 이해할 수 있다.
Triangle inequality는 직접 가는 거리가 경유해서 가는 거리보다 길 수 없다는 뜻이다.
나중에 어떤 norm 함수가 convex함을 보일 때 이 성질이 중요한 도구가 된다.
4. 정사영은 한 방향의 성분만 남긴다
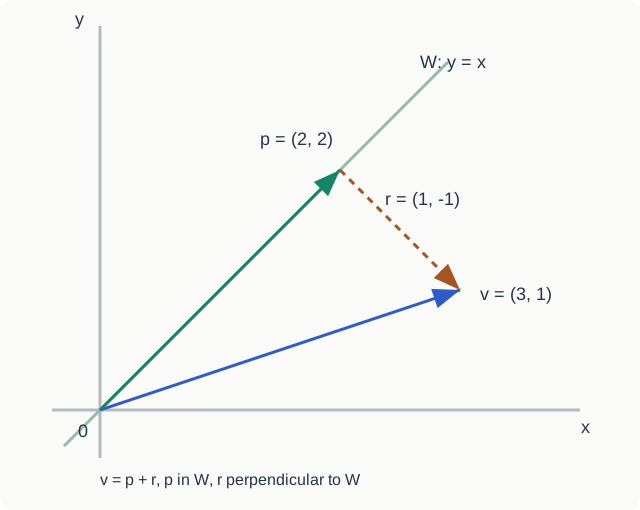
그림은 뒤에서 계산할 예제다. 파란 화살표가 원래 벡터, 초록 화살표가 정사영이고 점선이 잔차다.
어떤 벡터가 여러 방향으로 향하고 있을 때, 관심 있는 한 방향으로 얼마나 향하는지만 추출할 수 있을까? 이것이 projection의 출발점이다.
원래 벡터를 , 기준 방향을 나타내는 0이 아닌 벡터를 라고 하자. 를 방향의 직선 위에 정사영하면 다음 결과를 얻는다.
식의 역할을 나누면 다음과 같다.
- 내적: 원래 벡터가 기준 방향과 얼마나 정렬되는지 확인한다.
- 분모: 기준 벡터 자체의 길이 때문에 생기는 배율을 보정한다.
- 마지막 벡터: 구한 양을 다시 실제 공간 속 화살표로 만든다.
예를 들어 축에 정사영하고 싶다면 기준 방향을 이렇게 고를 수 있다.
원래 벡터의 방향 부분은 제거되고 방향 부분만 남았다.
여기서 중요한 질문이 남는다. 한 방향이 아니라 평면 전체에 정사영하고 싶다면 어떻게 해야 할까? 그러려면 먼저 공간과 기저를 이해해야 한다.
5. Linear combination과 span: 벡터들이 만들어 낼 수 있는 공간
벡터 덧셈과 스칼라배를 합친 연산이 linear combination(선형결합)이다.
각 계수를 바꾸면서 만들 수 있는 모든 결과를 모으면 span(생성공간)이 된다.
예를 들어 축 방향과 축 방향의 단위벡터가 있으면, 각각에 원하는 계수를 곱하고 더해서 평면의 모든 점에 도달할 수 있다.
반면 두 벡터가 같은 직선을 가리킨다면 아무리 조합해도 그 직선 밖으로 나갈 수 없다.
이것이 linear dependence(선형종속)이다. 두 번째 벡터가 새로운 방향 정보를 주지 않는다.
벡터들이 linearly independent(선형독립)라는 말은 영벡터를 만드는 선형결합이 자명한 경우밖에 없다는 뜻이다.
선형독립은 각 벡터가 다른 벡터들의 조합으로 대체할 수 없는 새로운 방향 정보를 준다는 뜻이다.
6. Vector space, subspace, basis, dimension
여기서 vector space(벡터공간)를 생각해보자. 이 글에서 주로 다루는 표준적인 공간은 실수 성분을 갖는 다음 공간이다.
벡터공간은 벡터 덧셈과 스칼라배가 정의되고 그 결과가 여전히 공간 안에 있으며, 그 밖의 벡터공간 공리도 만족하는 대상이다.
Subspace(부분공간)는 큰 벡터공간 안에 포함된 작은 벡터공간이다. 실수 벡터공간의 부분집합이 부분공간인지 확인할 때는 다음 조건이 핵심이다.
예를 들어 3차원 안의 xy평면은 부분공간이다.
여기서는 더하고 배율을 바꿔도 세 번째 성분이 언제나 0이다. 반면 세 번째 성분이 항상 1인 평면은 영벡터가 포함되지 않으므로 부분공간이 아니다.
Basis(기저)는 공간 전체를 span하면서 동시에 linearly independent인 벡터들의 집합이다. 다시 말해 빠진 방향도 없고 불필요한 중복도 없는 좌표의 재료다.
Dimension(차원)은 기저에 포함된 벡터의 개수다.
특히 3개의 성분으로 적힌 벡터라도 그 벡터들이 움직이는 부분공간의 차원은 2일 수 있다. 예를 들어 위의 xy평면은 3차원 공간 안에 있지만 자체 차원은 2다.
7. 직교성: 서로 다른 방향이 얼마나 겹치지 않는가
두 벡터가 orthogonal(직교)이라는 것은 내적이 0이라는 뜻이다.
0이 아닌 벡터끼리는 공간에서 90도를 이룬다. 이때 각 방향은 서로 간섭하지 않는 좌표축처럼 사용할 수 있다.
Orthogonal basis(직교기저)는 기저 벡터들이 서로 직교하는 경우다. Orthonormal basis(정규직교기저)는 여기에 각 기저 벡터의 길이가 1이라는 조건까지 더한 경우다.
여기서 주의할 점은 선형독립과 직교는 같지 않다는 것이다. 0이 아닌 직교 벡터들은 선형독립이지만, 선형독립인 벡터들이 모두 직교하는 것은 아니다.
그럼 왜 굳이 직교기저를 만들까? 답은 정사영을 평면이나 더 높은 차원으로 확장하면 분명해진다.
8. 한 방향의 정사영을 모으면 부분공간의 정사영이 된다
어떤 부분공간을 직교기저들이 생성한다고 하자.
기저가 서로 직교한다면 부분공간 전체로의 정사영은 각 기저 방향으로의 정사영의 합으로 계산된다.
일반적인 직교기저에서는 다음처럼 계산한다.
실제로 평면에 정사영해 보기
3차원 속 xy평면을 생각하자.
축 방향의 정사영은 다음과 같다.
축 방향도 별도로 계산한다.
둘을 더하면 xy평면 위의 정사영이 된다.
각 기저 방향이 90도로 분리되어 있으므로 하나의 방향 성분을 구해도 다른 방향 성분을 중복해서 세지 않는다. 바로 이 이유로 각 정사영을 독립적으로 계산해서 합칠 수 있다.
직교하지 않는 기저에 대해서도 부분공간으로의 정사영 자체는 존재한다. 다만 개별 기저벡터로 단순히 정사영한 결과들을 그냥 더하는 공식은 일반적으로 성립하지 않는다.
9. Orthonormal basis의 세 가지 이점
정규직교기저에서는 각 기저 벡터 길이의 제곱이 1이다. 따라서 정사영 공식의 분모가 사라진다.
이것은 단순히 계산이 짧아진다는 뜻이 아니다. 좌표의 추출, 정사영의 재구성, 크기의 계산이 모두 간단해진다는 뜻이다.
9.1 계수 추출: 내적 한 번으로 그 방향의 좌표를 안다
정규직교기저로 표현된 벡터를 생각하자.
양변에 특정 기저 벡터를 내적하면 서로 다른 방향의 항들은 0이 된다.
따라서
이다. 이 값은 해당 기저 방향으로 얼마만큼 향하는지 나타내는 부호 있는 계수(signed coordinate)다. 계수가 음수라면 그 기저 벡터가 향하는 방향의 반대쪽 성분이라는 뜻이다.
예를 들어
라면 표준 정규직교기저에서 각 계수는 3, -2, 4다. 두 번째 계수 -2는 정의한 두 번째 축과 반대 방향의 성분을 뜻한다.
9.2 부분공간 재구성: 필요한 좌표 성분만 추출한다
정규직교기저를 사용하면 부분공간 정사영 공식이 이렇게 단순해진다.
예를 들어 첫 번째와 세 번째 좌표만 남기고 싶다면 첫 번째와 세 번째 표준기저가 생성하는 부분공간에 정사영한다.
원래 벡터에서 우리가 관심 있는 부분공간에 속하는 성분만 남았다.
9.3 제곱 노름: 피타고라스 정리가 고차원으로 확장된다
정규직교기저가 벡터 전체를 표현하는 공간의 기저라면,
가 성립한다. 예시에서는 다음과 같다.
서로 직교하는 성분에서는 교차항이 사라지므로, 각 좌표 성분의 제곱을 더해서 전체 길이의 제곱을 얻는다.
중요한 적용 조건: 기저가 작은 부분공간만 생성한다면, 위의 합은 전체 벡터가 아니라 그 부분공간으로 정사영한 벡터의 제곱 노름과 같다.
예를 들어 첫 번째와 세 번째 좌표만 남긴 결과라면
이고, 원래 전체 벡터의 제곱 노름 29와는 다르다.
10. 왜 직교하지 않으면 cross term이 나타날까?
여기서 선형독립과 직교를 혼동하기 쉽다.
“전체 크기의 제곱은 각 독립 성분의 크기 제곱을 더하면 되는 것 아닌가?”
정확히는 선형독립만으로는 부족하고, 서로 직교해야 단순히 더할 수 있다.
두 성분을 합친 벡터를 보자.
제곱 노름을 직접 전개하면
마지막 항이 cross term(교차항)이다.
직교하면 내적이 0이므로 교차항이 사라진다.
그러나 선형독립이지만 직교하지 않는 경우에는 일반적으로 교차항이 남는다.
이 두 벡터는 선형독립이다. 그런데 두 벡터의 내적은 1이므로 직교하지 않는다. 계수를 모두 1로 선택하면
이고 실제 제곱 노름은 5다.
반면 각 성분의 제곱 노름만 더하면 3밖에 안 된다.
빠진 값 2가 바로 cross term이다.
따라서
가 된다.
비직교 벡터여도 계수 중 하나가 0이면 해당 교차항은 0이다. 따라서 교차항의 존재는 기저의 관계와 실제 계수를 함께 보아야 한다.
Linear independence는 정보가 중복되지 않는다는 조건이고, orthogonality는 제곱 노름을 계산할 때 서로 다른 방향의 교차항이 사라지는 조건이다. Orthonormality는 거기에 각 기저의 길이까지 1로 맞춘다.
11. Gram–Schmidt: 겹치는 방향을 빼서 정규직교기저 만들기
교안의 재귀식은 정사영을 빼서 직교벡터를 만드는 단계다. 정규직교기저를 얻으려면 마지막에 각 벡터를 자신의 노름으로 나누는 정규화까지 해야 한다.
그렇다면 처음부터 직교하지 않는 기저를 갖고 있다면 어떻게 해야 할까?
여기서 등장하는 것이 Gram–Schmidt process(그람–슈미트 직교화)다. 아이디어는 의외로 단순하다.
새 벡터에서 이미 확보한 방향으로의 정사영을 빼면, 그 방향에 수직인 나머지만 남는다.
다음 두 벡터는 선형독립이지만 직교하지 않는다.
Step 1. 첫 번째 방향을 유지한다
Step 2. 두 번째 벡터에서 첫 번째 방향의 성분을 뺀다
검산하면
이다. 즉 두 벡터가 직교하게 됐다.
Step 3. 각 벡터 길이를 1로 만든다
이제 서로 직교하고 각 길이도 1이다.
따라서 원래 두 벡터가 만들던 같은 공간에 대해 orthonormal basis를 얻었다.
세 개 이상의 선형독립 벡터에 대해서도 원리는 같다. 새로운 벡터에서 앞서 구한 직교 방향들의 정사영을 모두 제거한다.
그리고 정규화한다.
입력 벡터들이 선형독립이라는 조건이 필요하다. 종속된 벡터를 넣으면 어느 단계에서 나머지가 영벡터가 되어 정규화할 수 없다.
Gram–Schmidt가 의미 있는 이유는 일반 기저를 더 계산하기 쉬운 정규직교기저로 바꾸면서도, 그 기저가 만드는 공간 자체는 유지하기 때문이다.
12. Residual: 왜 정사영은 가장 가까운 점인가?
정사영의 또 다른 중요한 해석은 closest vector in subspace다. 이 부분은 최적화와 직접 연결된다.
어떤 부분공간이 있고 그 밖에 원래 벡터가 있다고 하자. 정사영을 라고 쓰면,
원래 벡터와 정사영 사이의 차이를 residual(잔차)이라고 한다.
정사영의 핵심 성질은 residual이 부분공간의 모든 방향과 수직이라는 것이다.
왜 이 점이 최단거리인지 확인해 보자. 부분공간 안에서 정사영이 아닌 임의의 다른 벡터를 라고 하자.
차이를 두 부분으로 나눌 수 있다.
첫 번째는 부분공간에 수직이고, 두 번째는 부분공간 안에 있다. 그러므로 두 부분은 직교하고 피타고라스 정리를 사용할 수 있다.
마지막 항은 항상 0 이상이므로
가 된다. equality가 되려면 다른 점 가 바로 정사영 여야 한다.
따라서 정사영은 부분공간 안에서 원래 벡터와의 거리를 최소화하는 유일한 벡터다.
작은 숫자 예시
다음 직선에 정사영한다고 하자.
정사영을 구하면
이고 잔차는
이다. 이 잔차는 직선의 방향과 내적이 0이다.
이제 정사영과 최적화 사이의 연결이 보인다. 많은 문제에서는 정답과 완전히 일치하는 표현을 찾는 대신, 가능한 공간 안에서 오차를 가장 작게 만드는 표현을 찾는다. Least squares도 이 아이디어와 이어진다.
13. 행렬과 최적화로 이어지는 질문
벡터의 길이 제곱은 자기 자신과의 내적이다. 행렬을 사이에 넣은 이차형식은 방향에 따라 다른 값을 부여한다. 또 행렬과 벡터의 곱은 열벡터들의 선형결합이다. 필기 2페이지에서 먼저 등장했던 두 개념이 다음 글의 출발점이다.
참고한 수업 자료와 정리 범위
- ENAI601, Module 1 — Linear Algebra: Vector Space부터 Projection, Gram–Schmidt까지. 접근성 버전 교안과 수식을 대조했다.
- 2026-09-02 수업: 기저의 유일 표현, 내적·노름, 정사영을 가장 가까운 벡터로 해석하는 설명.
- 2026-09-09 수업 도입부: 부분공간·차원·직교기저·정사영 복습.
- 개인 필기 「1 Vector」 1–6페이지: 예제와 학습 흐름의 출발점.
수학적 조건과 예제 계산을 확인했다. 그림은 본문의 좌표로 새로 작성했다.